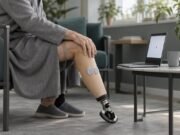

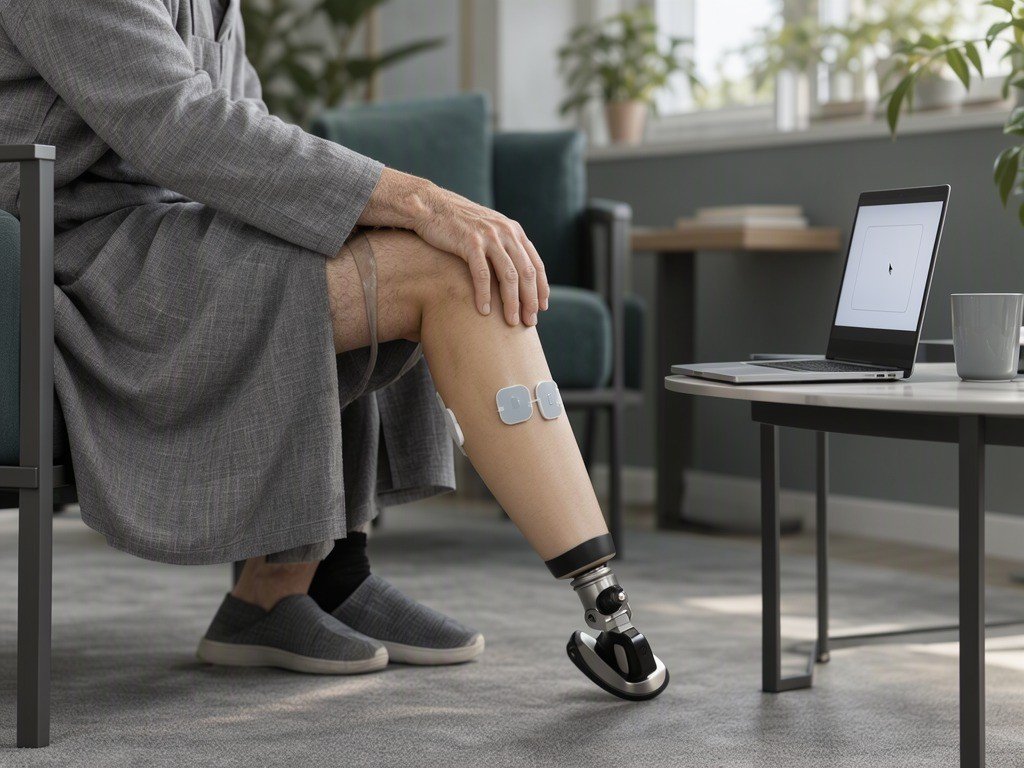
Како мускулот се издолжува и се скратува може да биде корисен сигнал за управување со протеза. Неуропротетските екстремитети користат нервни информации од мускулите што останале по ампутација за насочување на протезата, а мерењата на должината, брзината и активирањето на мускулот можат да влезат во алгоритмите што ја управуваат. (c1, c2)
Во нова студија, истражувачите го испитале системот кај тројца учесници со потколенична ампутација. Тие тестирале магнетно следење и електромиографија — метод што со електроди на кожата открива електричната активност на мускулот. Таа активност не е совршен показател за механиката на мускулот: на пример, сигналот може да избледи кога мускулот се држи со непроменета должина неколку секунди. (c3, c5)

Како работат магнетите?
При магнетомикрометријата, во мускулот се вградуваат магнети во пар. Надворешни сензори поставени на кожата го мерат менувањето на растојанието меѓу нив кога мускулот се стега или се истегнува. Така може да се пресметаат должината и брзината на мускулот. Испитаниот систем користел магнетни зрнца со дијаметар од 3 mm, следени на длабочина до 6 cm од површината на кожата; платформата мерела промени во реално време со резолуција под милиметар. (c4, c6, c7)
Во повеќето оценети исходи, проценката на состојбата на мускулот преку магнетите била еднаква или подобра од површинската и имплантираната електромиографија. Но учесниците не носеле протеза: со движењата управувале курсор кон цел на екран. Тоа покажува дека сигналите можат да поддржат виртуелна задача за контрола, а не дека веќе е докажано подобро управување со вистински протези. (c8, c9)
Научна основа и ограничувања
Студија со учесници со потколенична ампутација; споредба на магнетно следење и електромиографија при виртуелни задачи за контрола
Испитуван модел: Луѓе со потколенична ампутација.
Примерок: 3 учесници.
- Тестирањето опфатило само 3 учесници со потколенична ампутација, па резултатите не утврдуваат колку добро системот ќе работи кај поширока група корисници.
- Во прикажаните задачи учесниците не користеле вистинска протеза: сигналите управувале курсор, а контролата на роботска протеза е наведена како идна примена.
- Авторите велат дека е во тек поголема студија; досегашните резултати сами по себе не покажуваат дека технологијата е готов производ или дека е достапна во клиничка употреба.