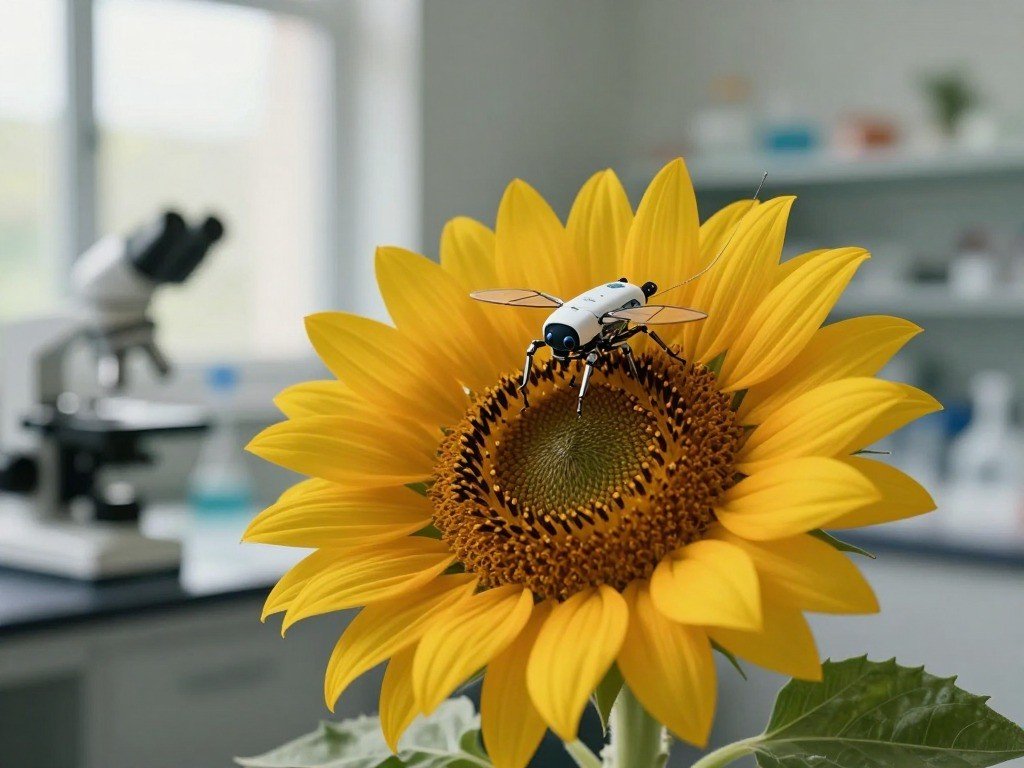
Микроробот со крилја што мавтаат успеал да следи зададени траектории и прецизно да слета на сончоглед без лабораториски систем за снимање движење. Демонстрацијата покажува колку мал летачки уред може да носи сопствена опрема за мерење и пресметување. Но станува збор за експериментален инженерски прототип, а не за готов робот за работа на фарми или во индустрија.
Што му овозможува да се движи?
Роботот е приближно со големина и облик на микрокасета и тежи помалку од спојувалка за хартија. Четирите крилја ги придвижуваат меки актуатори — делови што служат како вештачки мускули. Истражувачите ги зголемиле актуаторите за 50%, со што вкупната сила на подигање се зголемила за 46%.

Електронскиот пакет тежи 244 милиграми и содржи сензори и микроконтролер, мала електронска компонента за пресметување. Мерната инерцијална единица ја проценува ориентацијата на роботот; оптичкиот сензор го проценува страничното движење и положбата, а сензорот за време на прелет го мери растојанието до површината под него. Така, роботот може сам да ги користи овие мерења при летот.
Колку е автономен летот?
Во демонстрациите роботот се движел меѓу зададени точки со грешки во положбата од неколку сантиметри. За прикажаното слетување на сончоглед, истражувачите го насочувале со џојстик околу повеќе растенија. Значи, демонстрацијата не покажува целосно самостојно управување или опрашување во реални земјоделски услови.
Има и важна граница: роботот сè уште е поврзан со надворешен извор на енергија. Без системот за снимање движење не ја знае својата апсолутна положба и може да отстапува од курсот. Изворот не дава целосни податоци за бројот и условите на летовите, па прецизноста во демонстрациите не кажува колку сигурно би работел во различни средини.
Следните инженерски цели се вградување камера за препознавање објекти и избегнување пречки, како и батерии и електроника за напојување за лет без кабел. Дури потоа ќе може да се провери колку е практична идејата за вакви мали роботи надвор од лабораторија.
Научна основа и ограничувања
Експериментален инженерски развој и летачки демонстрации на микроробот; деталите за протоколот не се наведени.
Примерок: unknown.
- Станува збор за лабораториски истражувачки прототип и летачки демонстрации. Текстот не покажува дека роботот е подготвен за практична употреба во земјоделство или индустриски надзор.
- Роботот сè уште добива енергија од надворешен извор; автономен лет без кабел е наведена како идна цел.
- Без системот за снимање движење роботот не ја знае апсолутната положба и може да отстапува од курсот. Во тестовите се наведени грешки од неколку сантиметри, но текстот не дава целосни податоци за бројот и условите на сите летови.
- Изворот не наведува број на тестирани летови, број на роботи, статистичка анализа или други детали за големината на примерокот.
- Изворот е институционално соопштение, а не самиот научен труд. Иако наведува дека истражувањето се појавува во Science Robotics, статусот на стручна рецензија не е потврден.
- Опрашувањето, препознавањето објекти и избегнувањето пречки се потенцијални примени или цели за понатамошен развој; демонстрацијата не утврдува нивна работа во реални земјоделски услови.
Извори
За љубопитноста што нè поврзува.
Вашата донација помага науката да стигне до повеќе читатели.

Ви благодариме што ја поддржувате науката на македонски.